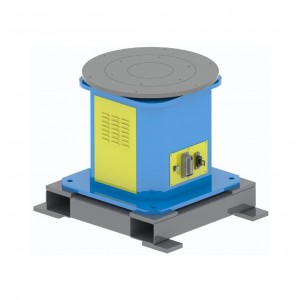
१. जटिल वर्कपीसहरूमा अनुकूलन गर्नुहोस् र वेल्डिंग दायरा विस्तार गर्नुहोस्
बाक्लो स्टील प्लेट फ्रेम र निर्माण मेसिनरी बाल्टिन जस्ता ठूला वा जटिल वर्कपीसहरूको लागि, पोजिसनरले वर्कपीस घुमाउँछ र अनुवाद गर्छ, जसले रोबोटलाई भित्री छेउ र कुनाहरू जस्ता 'ब्लाइन्ड स्पटहरू' मा वेल्डहरूमा पुग्न मद्दत गर्दछ। MA1400 जस्ता लामो पहुँच भएका रोबोटहरूसँग जोड्दा, यसले अतिरिक्त-लामो वा भारी वर्कपीसहरूको लागि 'एक-पटक क्ल्याम्पिङ, पूर्ण-स्थिति वेल्डिङ' प्राप्त गर्न सक्छ, पुन: स्थिति त्रुटिहरू कम गर्दछ।
२. म्यानुअल हस्तक्षेप घटाउनुहोस्, दक्षता सुधार गर्नुहोस् र सुरक्षा सुनिश्चित गर्नुहोस्
वर्कपीसको बारम्बार म्यानुअल समायोजन आवश्यक पर्दैन, जसले गर्दा 'स्वचालित स्थिति र निरन्तर वेल्डिंग' सक्षम हुन्छ, जसले गर्दा ब्याच उत्पादनमा ३०%–५०% ले वेल्डिंग दक्षता बढ्छ। पोजिसनरले उच्च-तापमान वेल्डहरू र आर्क लाइटसँग मानव सम्पर्क रोक्न, सुरक्षा जोखिमहरू कम गर्न र वेल्डिंग गुणस्तरमा अपरेटरको हस्तक्षेप कम गर्न सुरक्षा अवरोधहरूसँग समन्वयमा काम गर्दछ।
३. धेरै परिदृश्यहरूमा अनुकूलन गर्नुहोस्, लचिलो उत्पादन बढाउनुहोस्
यास्कावा रोबोटहरूले TIG/MIG/MAG प्रक्रियाहरूलाई समर्थन गर्छन् र सर्वो वा हाइड्रोलिक पोजिसनरहरूसँग जोड्न सकिन्छ। एल्युमिनियम वा स्टेनलेस स्टील वेल्डिंग गर्दा, पोजिसनर कम गतिमा सहज रूपमा घुम्छ जबकि रोबोट वास्तविक समयमा समायोजन हुन्छ, थर्मल विकृति कम गर्दछ। वर्कपीस प्रकारहरू स्विच गर्दा, पोजिसनरले द्रुत रूपमा फिक्स्चरहरू परिवर्तन गर्दछ, र रोबोटले व्यापक वर्कस्टेशन समायोजन बिना प्रोग्रामलाई अनुकूलन गर्न कल गर्न सक्छ।